
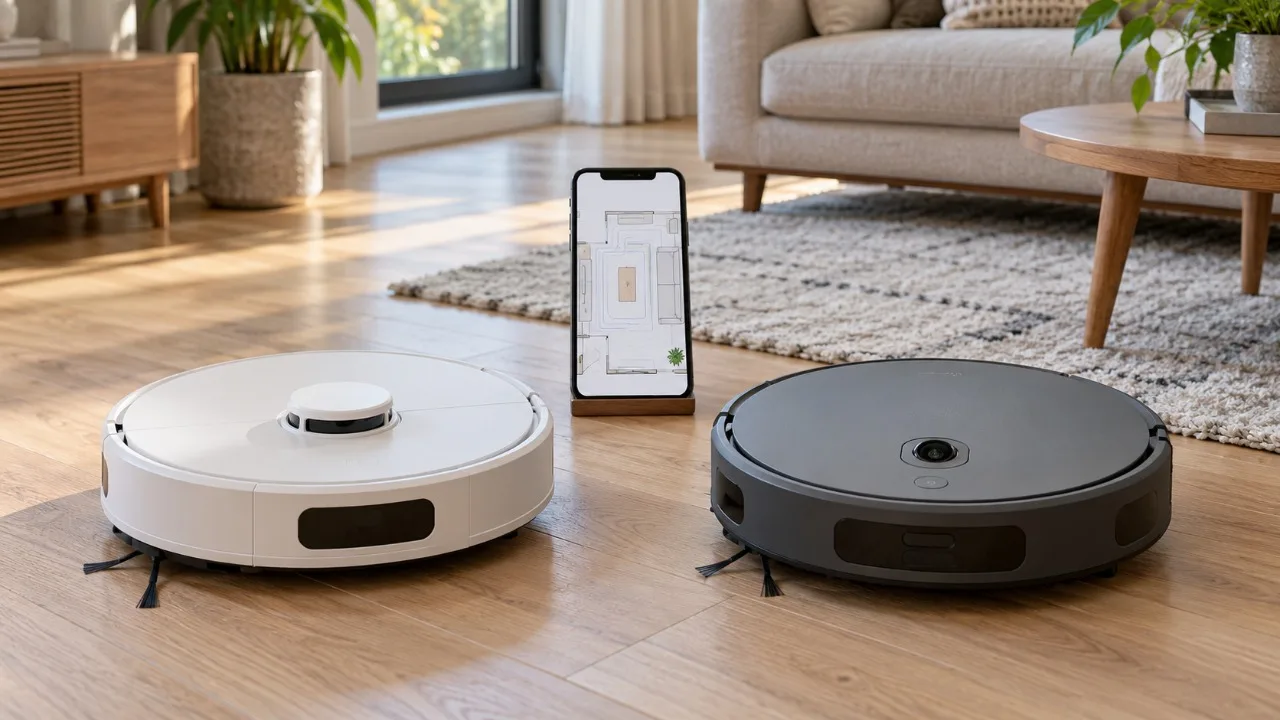
Robot hút bụi cần công nghệ định vị để lập bản đồ và di chuyển chính xác trong nhà - hai công nghệ phổ biến là LDS (laser quét khoảng cách) và vSLAM (định vị bằng camera).
LDS (Laser Distance Sensor) hoạt động thế nào?
Một cảm biến laser xoay tròn liên tục ở đỉnh robot, phát tia laser ra xung quanh và đo thời gian phản xạ về để tính khoảng cách tới vật cản theo mọi hướng 360 độ - từ đó dựng nên bản đồ không gian phòng khá chính xác về mặt hình học.
vSLAM (Visual Simultaneous Localization and Mapping) khác gì?
Dùng camera chụp lại hình ảnh môi trường xung quanh liên tục, kết hợp thuật toán xử lý hình ảnh để nhận diện đặc điểm không gian (góc tường, đồ nội thất) và tự định vị vị trí robot dựa trên các đặc điểm hình ảnh đã nhận diện được.
Ưu nhược điểm của từng loại
LDS thường hoạt động ổn định trong điều kiện ánh sáng yếu (không phụ thuộc ánh sáng để "nhìn"), nhưng linh kiện laser xoay có thể là điểm dễ hỏng nếu va đập mạnh. vSLAM cần đủ ánh sáng để camera nhận diện tốt, nhưng có thể kết hợp thêm nhận diện vật thể/tránh vật cản qua hình ảnh (như đã đề cập ở bài viết về camera AI tránh vật cản).
Loại nào lập bản đồ chính xác hơn?
Cả hai công nghệ khi hoạt động tốt đều cho kết quả lập bản đồ đáng tin cậy - độ chính xác thực tế phụ thuộc nhiều vào chất lượng thuật toán xử lý của từng hãng hơn là chỉ dựa vào loại cảm biến, nên khó khẳng định tuyệt đối loại nào luôn chính xác hơn.
Kết luận
LDS và vSLAM là 2 cách tiếp cận khác nhau để robot hút bụi lập bản đồ và định vị, mỗi loại có ưu điểm riêng tùy điều kiện ánh sáng và môi trường sử dụng - nên xem thêm đánh giá thực tế của từng model cụ thể thay vì chỉ dựa vào tên công nghệ để đánh giá.